WEDO2.0联合收割机 PPT课件
- 2026-11-01 01:23:24
LEGO WEDO 2.0 · 机器人课程助手
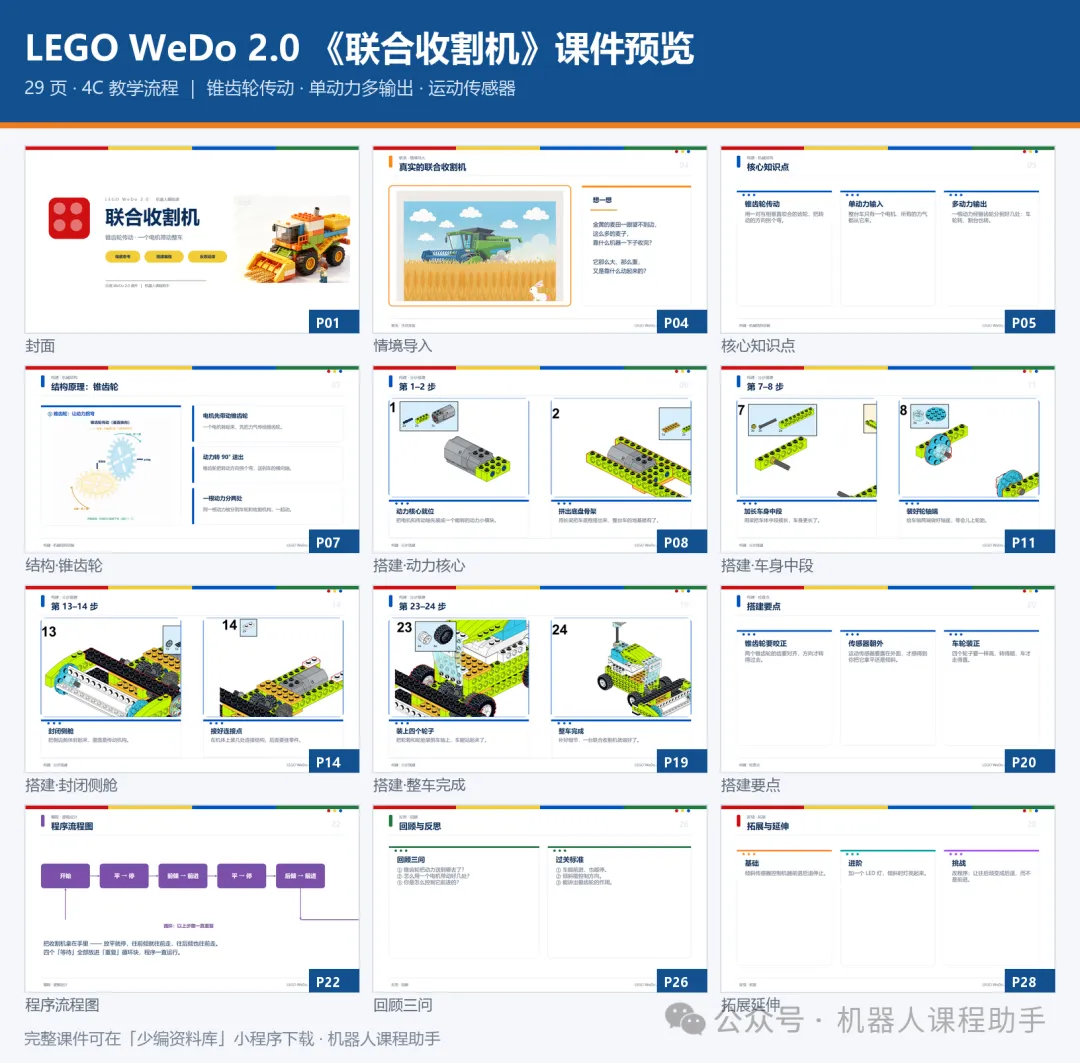
▲ 课件 12 页速览(P01–P28)· 完整 29 页可在文末小程序下载
INFO课程信息
01这节课学什么
结构上 │ 这台车最妙的是一个电机带动整车:电机先带动锥齿轮(一对互相垂直咬合的齿轮),把转动方向拐 90° 送出去;同一根动力被锥齿轮分到好几处——车轮转、割台也跟着转。锥齿轮负责"拐弯传力",是动力分配的总开关
编程上 │ 本课用运动传感器当"遥控器":把车拿在手里——放平就停,往前倾就前进,往后倾也前进。三个"等待"判断都塞进重复循环,程序一直跑,车就一直听手势指挥
能说出 │ 三句话各管一件事:锥齿轮=动力拐弯(转 90°)、单动力多输出=一个电机带全车、运动传感器=倾斜控制进退;再补一句生活的——汽车差速器、电钻、方向盘转向都靠成对的齿轮把力拐到该去的方向
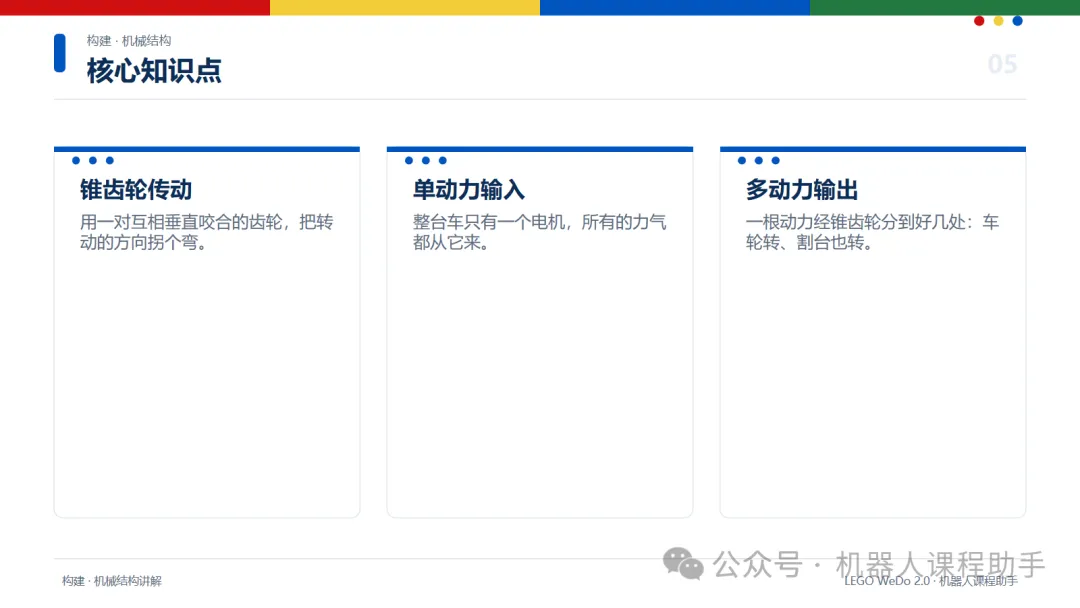
▲ 课件 P05 · 核心知识点(锥齿轮传动 · 单动力输入 · 多动力输出)
02怎么上
按 4C 五个环节,共 90 分钟
▸ 情境导入(P04):金黄的麦田一眼望不到边,这么多麦子靠什么机器一下子收完?它那么大、那么重,又是靠什么动起来的?——先想一想,等会儿自己找出答案
▸ 抛出悬念就停:「整台车只有一个电机,为什么车轮会转、割台也会转?力是怎么被'分'到两个地方的?」——答案先不给,让孩子带着问题进搭建
▸ 收口一句话:今天我们自己造一台联合收割机,用一个电机,让它自己"走"起来
▲ 课件 P04 · 情境导入(麦田那么大,机器靠什么一下子收完?)
▸ 结构讲解 5 分钟|看 P07 把锥齿轮讲清:电机先带动锥齿轮(一对互相垂直咬合的齿轮),把转动拐 90°送到车的横向轴;同一根动力被分到车轮和收割机构,一起动——这就是"单动力多输出"
▸ 分步搭建 38 分钟|24 步分 12 页(一页 2 步),主线六段:动力核心 → 底盘骨架 → 传动轴 → 车身中段 → 封闭舱体 → 轮子整车;每 8–10 分钟喊停一次,全班对进度
▸ 成败关键段放慢讲:第 1–2 步动力核心(电机和传动轴先装成能转的小模块,全车动力源头)、锥齿轮咬合处(两个锥齿轮的齿要对齐、方向才转得过去,歪了动力就传不到车轮)、第 23–24 步装四个轮子(一样高、转得顺,车才走得直)
▸ 第 1 步装马达时提醒:马达线插 A 口插到底、等指示灯常亮再连蓝牙,不然程序跑起来没反应
▸ 检查 7 分钟|P20 三条自查:锥齿轮要咬正(齿对齐,方向才转得过去)/ 传感器朝外(运动传感器露在外面,才感得到平还是倾斜)/ 车轮装正(四个轮子一样高、转得顺)。口诀:一个电机 → 锥齿轮一拐 → 动力分到车轮和割台,车就动起来了
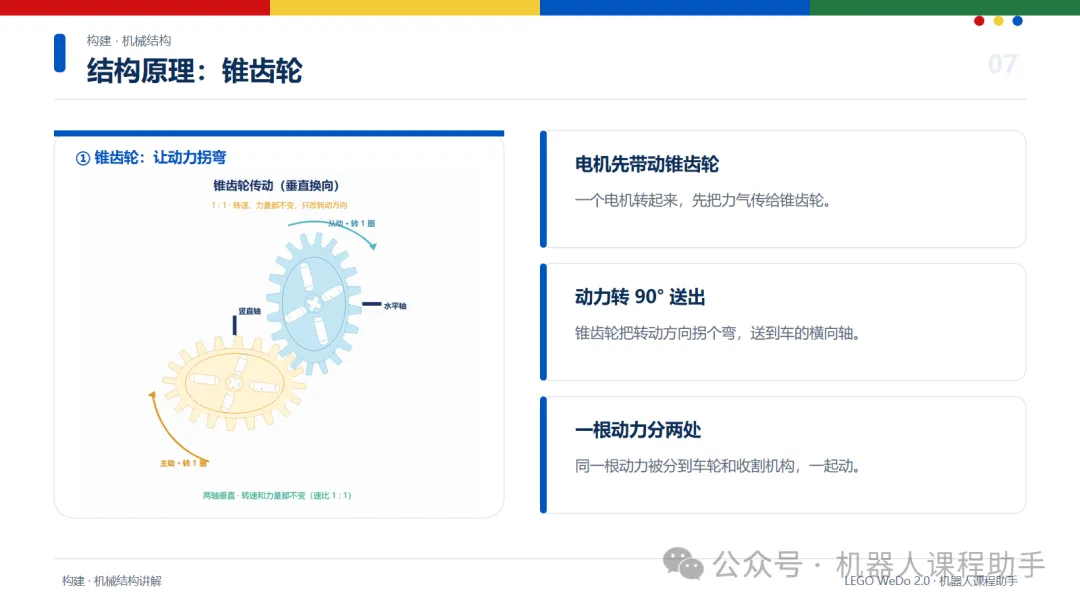
▲ 课件 P07 · 结构原理 · 锥齿轮(电机带动 → 转 90° 送出 → 一根动力分两处)
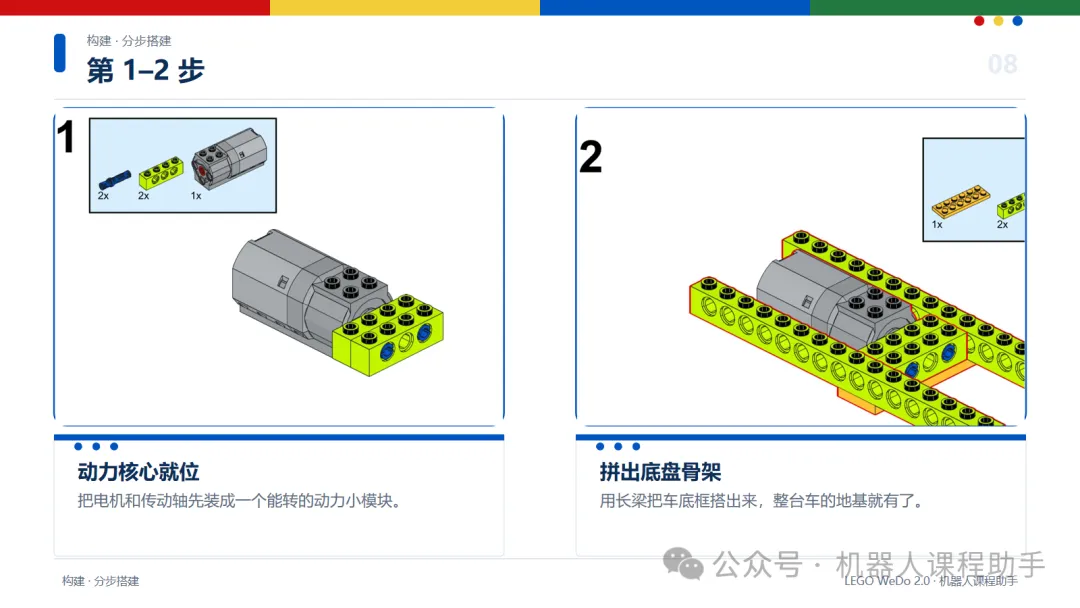
▲ 课件 P08 · 搭建第 1–2 步(动力核心就位 + 拼出底盘骨架 —— 全车地基)
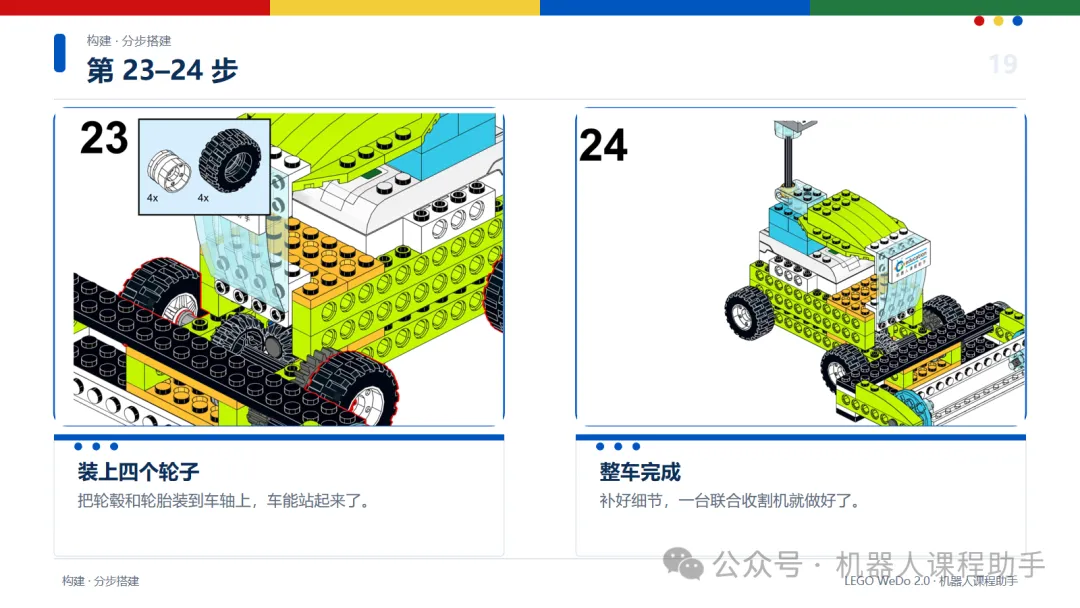
▲ 课件 P19 · 搭建第 23–24 步(装上四个轮子,一台联合收割机就做好了)
课堂卡点提醒
最容易翻车的是锥齿轮没对齐:两个锥齿轮的齿没咬合、或方向装反,电机转了车轮不动——轻轻拨一下让它咬正,齿对齿卡紧。
其次是车一倾斜就乱转:运动传感器方向装反了,把它调个方向再试;倾斜角度要明显,轻轻晃一下更容易触发。
还有车走得歪:四个轮子没装正、高低不一——重新对一遍轴座,四个轮子一样高、转得顺。
整机没反应按「通电 → 按开始 → 对传感器」三步来(P24 有完整排查),八成问题当场解决。
▸ 先读流程图(P22,3 分钟):开始 → 平 → 停 → 前倾 → 前进 → 后倾 → 前进 → 以上步骤一直重复。把车拿在手里:放平就停,往前倾就往前走,往后倾也往前走——四个"等待"全放进重复循环,程序一直运行
▸ 拼积木(P23,12 分钟):本课三块关键积木——① 等待"平"(运动传感器读到平,电机停下不动);② 等待"前倾"(读到向前倾斜,电机带车前进);③ 等待"后倾"(读到向后倾斜,电机也带车前进);全部塞进重复循环块
▸ 调试 5 分钟|让孩子自己改一个试试:把"后倾→前进"改成"后倾→后退",车会不会倒着走?为什么放平它就停?(没有满足任何一个倾斜条件,循环里什么都不做)——传感器就是车的"手势遥控器"
▸ 跑通标准:把车拿在手里,放平不动、一前倾就走、一后倾也走;追问一句「一个电机怎么让车轮和割台都转?」(答:锥齿轮把动力拐弯分到了两处)
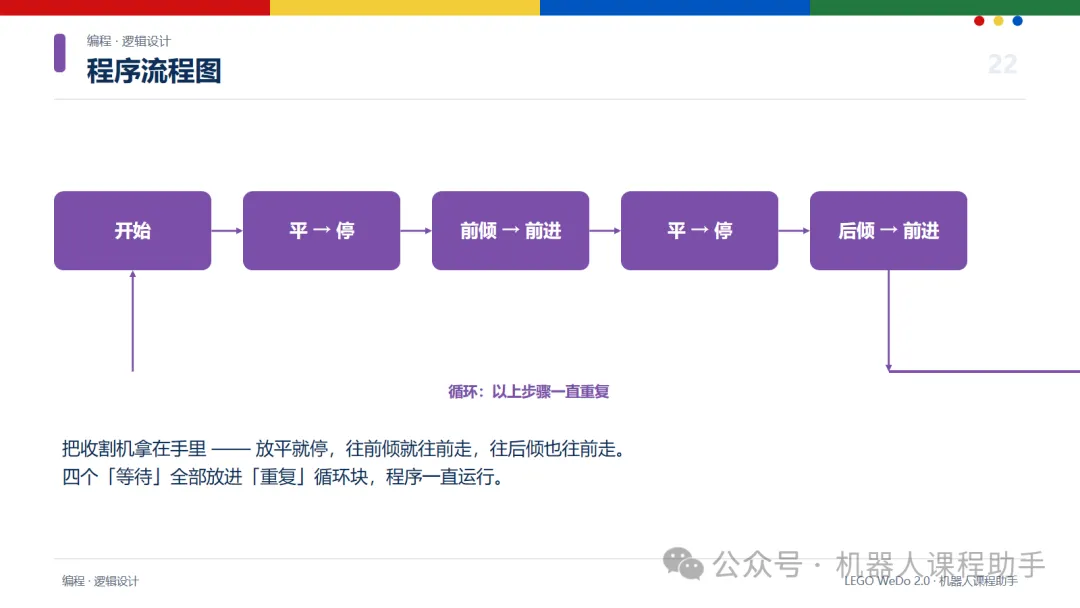
▲ 课件 P22 · 程序流程图(平→停 / 前倾→前进 / 后倾→前进,循环重复)
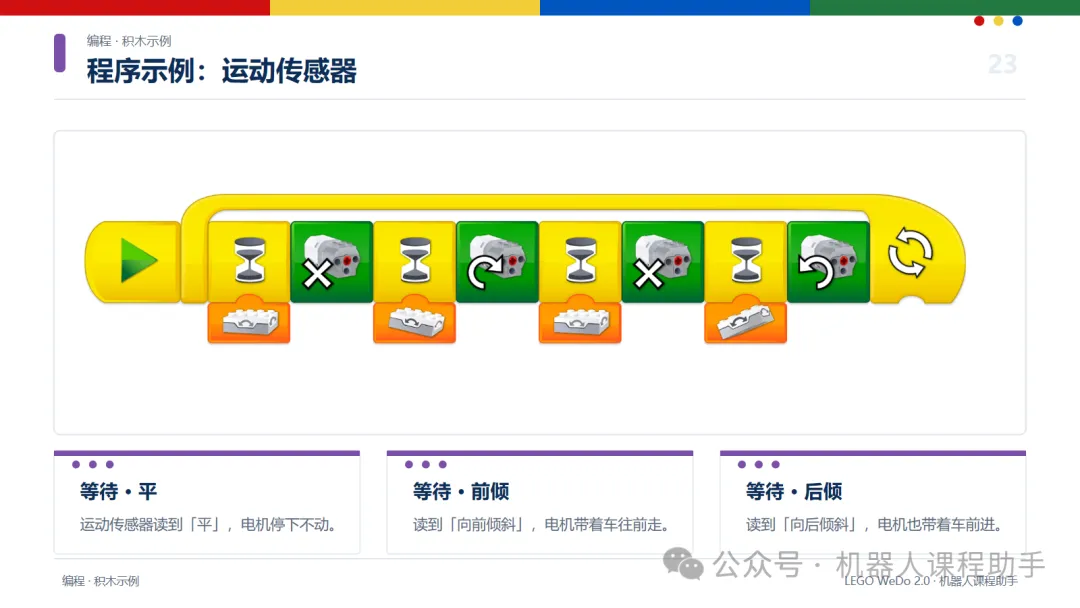
▲ 课件 P23 · 程序示例(等待·平 / 等待·前倾 / 等待·后倾,全放进重复循环)
▸ 回顾三问(P26)|锥齿轮把动力送到哪去了?(车轮和割台两处)怎么用一个电机带动好几处?(锥齿轮把动力拐弯、分到不同轴)你是怎么控制它前进的?(运动传感器读倾斜,平就停、倾就走)
▸ 结构追问|锥齿轮换成普通平齿轮,动力还能拐 90° 吗?(不能——平齿轮只能同向传,拐弯必须靠垂直咬合的锥齿轮)运动传感器装反了会怎样?(一倾斜就乱转,调个方向就好)
▸ 过关三条|车能前进、也能停;倾斜能控制方向;能讲出锥齿轮的作用
▲ 课件 P26 · 回顾三问与过关标准
▸ 课后试试(P28)|基础:用倾斜传感器控制机器前进后退停止;进阶:加一块 LED 灯,倾斜时灯亮起来;挑战:改程序让"往后倾"变成后退,而不是前进
▸ 生活里的同款结构|汽车差速器:发动机一个动力经齿轮分到左右轮;电钻、方向盘转向:都靠成对的齿轮把力拐到该去的方向。还有哪些机器"一个动力带多处"?回家查一查
▸ 布置一个小任务:回家找一台"一个电机带好几处转"的机器拍下来,下节课带上分享;下节课预告——让收割机自己"看见"麦子(距离传感器)
▲ 课件 P28 · 拓展与延伸(加 LED / 改后倾为后退 / 差速器、电钻、方向盘)
本课件的无水印可编辑 PPT + 完整搭建图纸,点下方小程序卡片获取。
📦 少编资料库
乐高图纸、课件、需要什么直接搜
下课以后最费时间的,是给班上十几个孩子一个个写课后点评。
用「少编反馈助手」:把孩子的课堂表现记两句,几秒生成一段完整点评,直接复制发家长群。
✍️ 少编反馈助手
记两句课堂表现,几秒生成课后点评
LEGO WEDO 2.0 · 机器人课程助手

