第3课"我是小小控制员":我把课件里的实验,做成了一个能玩的仿真平台
- 2026-09-20 05:40:40
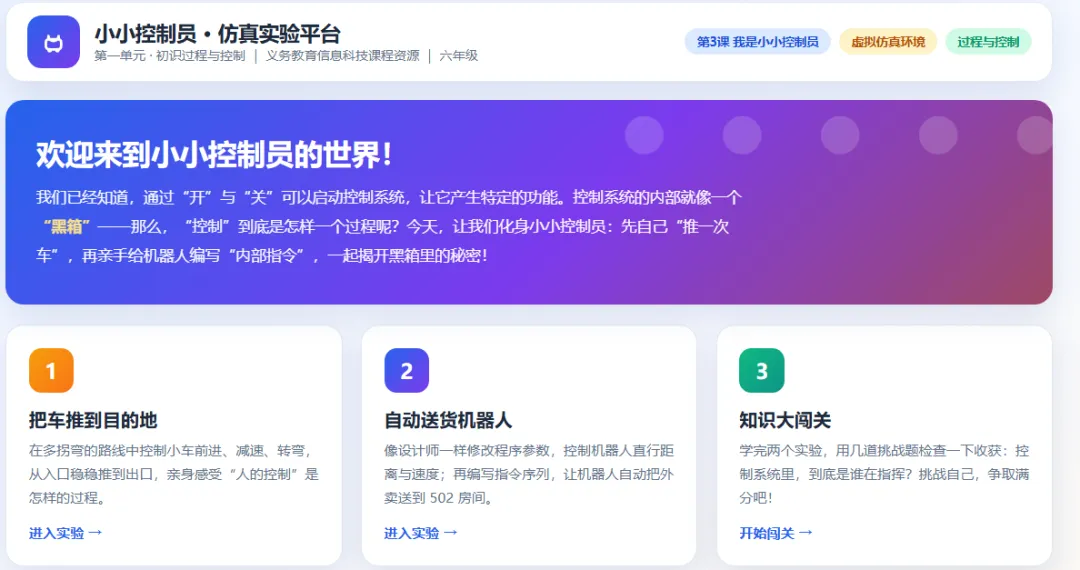
上周给六年级上《我是小小控制员》这一课,课件里有一个"设计自动送货机器人"的活动,拓展部分写得明明白白:用虚拟仿真工具,修改直行距离、速度参数,观察机器人的行为变化。课标要求用,但手里没有现成工具,配图、视频都只是"看",不是"动手"。
那就自己做一个。于是有了这个单文件仿真实验平台,一个 HTML 文件,双击就能在浏览器里跑,不需要安装任何东西,机房、家用电脑、一体机都能用。这篇文章说说它怎么做出来的,以及课堂上怎么用。
一、先想清楚课件要解决什么问题
把课本从头到尾捋了一遍,这堂课的核心其实是三件事:让人体会到"控制"是什么(人控制车);让机器按指令自动工作(机器人按程序送货);理解那个看不见的内部——"黑箱"里装的是一步步执行的指令。
对应到课件,就是三个活动:活动一"把车推到目的地",人在多拐弯的路上加速、减速、转向;活动二"设计自动送货机器人",给出指令让机器人自己走;最后用"黑箱"把话题收拢到程序。
平台的设计思路就出来了:一个模块让人亲手控制,一个模块让机器自动执行,再加一个闯关检验理解。
二、制作过程:四个小步骤
第一步,把"控制权"先交给学生。 实验一做了个 S 形多拐弯赛道,用键盘方向键(或屏幕上的方向按钮)控制小车,旁边配一块"大脑指令"面板——你按一下左键,面板上就显示"向左转",按一下上键显示"加速前进"。课堂上可以让学生先玩两分钟,然后问一句:刚才真正指挥小车的,是手,还是大脑?孩子们自己就能答出来。
第二步,让人和机器人形成对比。 实验二把操作权从人手里拿走,改成让学生给机器人"下指令"。直行距离实验:拖动滑杆设置走几格,运行,机器人就直走几格,结果自动记进对比表,跑两次就能看出"参数越大,走得越远"。速度实验:固定 30 格,改速度,对比用时,结论直观得不用讲。
第三步,把"黑箱"拆开给学生看。 送货任务里,学生用"前进 X 格、左转、右转"拼一条程序,让机器人从大堂出发,穿过走廊把外卖送到 502 房间。执行的时候,程序列表里正在执行的那条指令会高亮,跑完的变暗——黑箱内部在按顺序做什么,每一步都摆在明面上。指令写错会撞墙,平台会提示"想一想该怎样修改",而不是直接给答案。
第四步,一次真实的调试。 开发时用自动化脚本模拟了一整套完整送餐路线:前进 16 格、左转、前进 10 格、左转、前进 6 格,机器人明明停在了 502 门口,程序却提示"这里好像不是 502"。查了很久,发现是一个"四舍五入"引起的:机器人停在格子中心时,它的坐标除以格宽正好卡在 .5 的小数上,四舍五入就多算了一格。改成"向下取整"后,机器人终于把外卖送对了。这件事后来成了课堂上讲程序严谨性的现成例子——差一格,外卖就送不到。
三、课堂使用说明
打开方式:电脑上双击这个 HTML 文件,浏览器打开即可,无需联网、无需安装。手机、平板也能打开(屏幕上有触控按钮)。
热身(2 分钟):进实验一,让学生轮流开一圈车。观察 HUD 面板的车速、用时和碰撞次数,找"开得又快又不撞墙"的玩法。
核心探究(10 分钟):切到实验二,按顺序做两个对比实验——改距离看走多远、改速度看用时变化。每组学生自己动手,把结果填进对比表,最后全班对一次答案。
挑战任务(10 分钟):送货任务。从"最少几条指令送到 502"开始,学生自己规划路线、拼指令、运行、看结果(指令最多 10 条)。优等生可以加难度:设计一条到 503 房间的新路线。
收尾(5 分钟):知识大闯关,4 道题,答完即时判分。全对满分的同学拿一个"小小控制员"称号。
给老师的三点提醒:一、实验二的核心是"参数"和"指令",别急着替学生操作,让他们自己拖滑杆、自己改指令;二、撞墙提示出现时是最好的提问时机,问"为什么走到这里会撞墙",比直接讲地图结构有效;三、这个平台是课件配套的实验工具,不代替课本,"黑箱"的概念仍然要回到课本原文去讲。
平台的全部代码就是一个 HTML 文件,老师拿到手之后,里边的题目、赛道、地图都可以自己改。有条件的学校,甚至可以把它当作项目式学习的起点——让学生自己改一条送货路线,讲清楚为什么。
仿真实验的意义,是让看不见的"控制"变得看得见、摸得着。这一课,孩子们不只是记住了"黑箱"两个字,而是真的看见了黑箱里发生了什么。
平台链接已发,欢迎使用,也希望大家多提出宝贵意见
https://www.dumate.cn/artifacts/zidongsonghuo

